
Operator Library: Hardware Platform
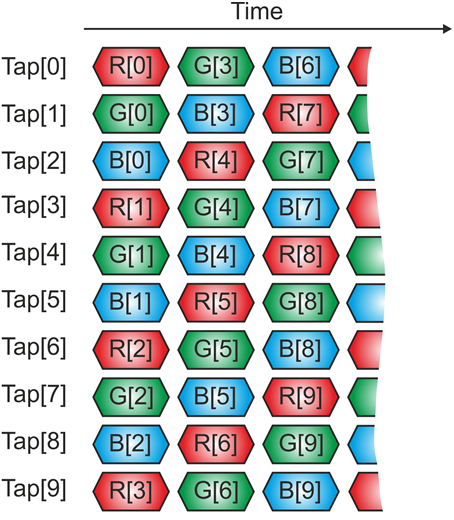
운영자는 Camera Link 의 FULL 기반 RGB 구성 카메라에서 이미지 데이터를 VisualApplets 로 전송합니다. 세 가지 RGB 모드가 지원됩니다. 그중 하나인 Tap8x8bit 모드는 표준을 준수하지 않습니다.

다음 그림들은 이러한 모드에서의 픽셀 매핑을 보여줍니다:
Tap8x8bit 및 Tap8x10bit:
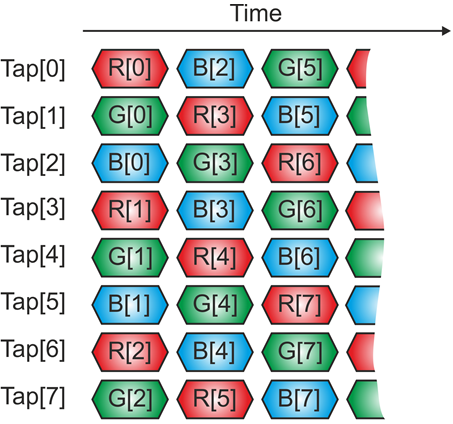
Tap10x8bit:
이 오퍼레이터는 CameraPort 유형의 리소스 2개를 독점적으로 사용합니다. 따라서 프레임 그래버의 두 포트, 즉 포트 A(0)와 포트 B(1) 모두 점유되어 있어 다른 오퍼레이터가 사용할 수 없습니다. 동일한 리소스 인덱스는 애플릿당 한 번만 사용할 수 있습니다.
| 하드웨어 플랫폼별 지원 여부 |
|---|
| mE5 marathon VCLx |
| mE5 marathon VCL |
| LightBridge VCL |
| mE5 VD8-PoCL(ironman) |
| Link Parameter | Output Link O |
|---|---|
| Bit Width | [3,63] |
| Arithmetic | unsigned |
| Parallelism | 전체, 매개변수 설명 참조 |
| Kernel Columns | 1 |
| Kernel Rows | 1 |
| Img Protocol | {VALT_IMAGE2D,VALT_LINE1D} |
| Color Format | VAF_COLOR |
| Color Flavor | FL_RGB |
| Max. Img Width | 전체 |
| Max. Img Height | 전체 |
|
|
RGB 튜플의 특성상 비트 폭은 3의 배수여야 합니다. BitWidth 매개변수는 카메라에서 전송되는 실제 비트 폭보다 크거나 작게 설정할 수 있습니다. 이 매개변수가 카메라에서 전송된 실제 비트폭보다 작은 값으로 설정된 경우, 픽셀 구성 요소의 최하위 비트(LSB)가 잘립니다. 픽셀 구성 요소당 최상위 비트(MSB)만 VisualApplets 로 전송됩니다. 매개변수가 카메라에서 전송된 실제 비트폭보다 큰 값으로 설정된 경우, 원본 픽셀 성분은 출력 픽셀 성분의 MSB 위치에 설정됩니다. LSB는 0으로 채워집니다. 두 경우 모두 상대적인 밝기는 동일하게 유지됩니다. 즉, 흰색 픽셀은 흰색으로 유지되고 어두운 픽셀은 어두운 상태로 유지됩니다. |
| DvalMode | |
|---|---|
| Type | dynamic write 파라미터 |
| Default | DVAL_Enabled |
| Range | {DVAL_Enabled, DVAL_Disabled} |
|
이 매개변수는 DVAL을 사용하여 유효한 픽셀을 마스킹할지 아니면 무시할지를 지정합니다. DVAL을 무시하면 LVAL 및 FVAL 상태에 따라 유효한 픽셀이 선택됩니다. |
|
| FvalMode | |||||||
|---|---|---|---|---|---|---|---|
| Type | 동적/정적 쓰기 파라미터 | ||||||
| Default | CameraLinkStandard | ||||||
| Range | {CameraLinkStandard, IgnoreFval} | ||||||
이 매개변수의 목적은 동일한 앱릿에서 영역 스캔 카메라와 라인 스캔 카메라를 동적으로 사용할 수 있도록 하는 것입니다. |
|||||||


| FullMode | |
|---|---|
| Type | dynamic write 파라미터 |
| Default | Tap8x8bit |
| Range | {Tap8x8비트, Tap8x10비트, Tap10x8비트} |
|
이 매개변수는 FULL 구성 모드를 지정합니다. |
|
| CameraStatus | |
|---|---|
| Type | dynamic read parameter |
| Default | |
| Range |
LightBridge/marathon: [0; 2^24-1] mE5 VD8 ironman: [0;2^12-1] |
|
CameraStatus 매개변수는 프로그래밍 대상인 프레임 그래버 하드웨어에 따라 달라집니다. 아래에서 먼저 marathon 및 Lightbridge에 대한 설명을 확인한 후, mE5 VD8-PoCL (ironman)에 대한 설명을 확인하십시오. marathon 그리고 라이트브리지: bit[0]: PCLK [0] 사용 가능 bit[1]: FVAL [0] 현재 값 bit[2]: LVAL [0] 현재 값 bit[3]: DVAL [0] 현재 값 bit[4..7]: 예약됨 bit[8]: PCLK [1] 사용 가능 bit[9]: FVAL [1]의 현재 값 bit[10]: LVAL [1]의 현재 값 bit[11]: DVAL [1]의 현재 값 bit[12..15]: 예약됨 bit[16]: PCLK [2] 사용 가능 bit[17]: FVAL [2]의 현재 값 bit[18]: LVAL [2]의 현재 값 bit[19]: DVAL [2]의 현재 값 bit[20..23]: 예약됨 mE5 VD8-PoCL (ironman): bit[0]: PCLK [0] 사용 가능 bit[1]: FVAL [0] 현재 값 bit[2]: LVAL [0] 현재 값 bit[3]: DVAL [0] 현재 값 bit[4]: PCLK [1] 사용 가능 bit[5]: FVAL [1]의 현재 값 bit[6]: LVAL [1]의 현재 값 bit[7]: DVAL [1]의 현재 값 bit[8]: PCLK [2] 사용 가능 bit[9]: FVAL [2]의 현재 값 bit[10]: LVAL [2]의 현재 값 bit[11]: DVAL [2]의 현재 값 |
|
| CameraLinkCoreReset | |
|---|---|
| Type | dynamic write 파라미터 |
| Default | 0 |
| Range | [0; 1] |
|
기술 지원 문제용으로 예약되어 있습니다. |
|
| PixelClockX | |
|---|---|
| Type | dynamic read parameter |
| Default | 0 |
| Range | [0; 85] MHz |
|
카메라 채널 X의 픽셀 클럭 주파수(MHz). |
|
| PixelClockY | |
|---|---|
| Type | dynamic read parameter |
| Default | 0 |
| Range | [0; 85] MHz |
|
카메라 채널 Y의 픽셀 클럭 주파수(MHz). |
|
| PixelClockZ | |
|---|---|
| Type | dynamic read parameter |
| Default | 0 |
| Range | [0; 85] MHz |
|
카메라 채널 Z의 픽셀 클럭 주파수(MHz). |
|
| MinimalParallelism | |
|---|---|
| Type | 정적 읽기 파라미터 |
| Default | 3 |
| Range | [1; 1024] |
|
출력 링크 O가 데이터 손실 없이 카메라의 최대 대역폭을 전송할 수 있는 최소 병렬 처리 수준. 이 값은 현재 선택된 설계 클럭 주파수에 따라 달라집니다. 주파수가 높을수록 병렬 처리 수준은 더 낮아질 수 있습니다. |
|
 이전

